一、堆料盘库设备怎么选?先看现场,再看设备
在矿山、煤场、砂石料场、沥青拌合站和港口散货堆场,库存量直接关系到生产计划、物料采购、销售结算和成本核算。
但散料堆的体积盘点并不简单。堆料形状不规则,表面高低起伏。传统人工测量需要人员进入现场,测点数量有限,测量与计算过程耗时较长。对于大型堆场、多料仓和频繁进出料的生产现场,人工盘库不仅工作量大,还容易出现测量误差,并存在边坡坍塌、车辆交叉作业和高粉尘环境下的安全风险。
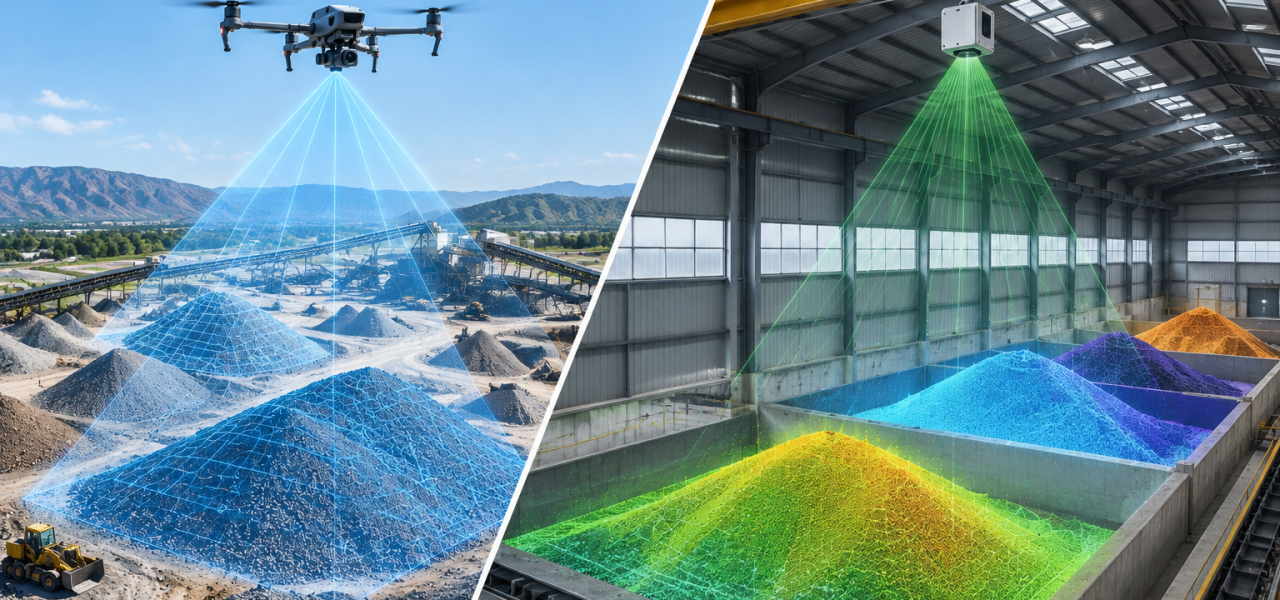
三维扫描技术为堆料盘库提供了新的选择。目前,常见的技术路线主要有两种:
· 无人机三维扫描盘库: 通过飞行采集堆料表面数据,再进行三维建模和体积计算。
· 固定式激光雷达量方系统: 将激光雷达安装在固定位置,对指定区域进行扫描,结合软件计算堆料体积。
两种方案都能用于散料堆体积测量,但在作业方式、成本构成、环境适应性和数据更新频率方面存在明显区别。有些现场适合定期开展无人机航测,有些现场则更需要固定设备持续监测。如果只比较设备标称精度,忽略现场工况和实际使用频率,就可能出现设备买得不便宜,却无法稳定满足盘库需求的问题。
选型的关键不是哪种技术绝对更好,而是哪种方案更适合你的堆场。
二、无人机扫描与固定式激光雷达,分别如何测量堆料体积?
2.1 无人机三维扫描盘库原理
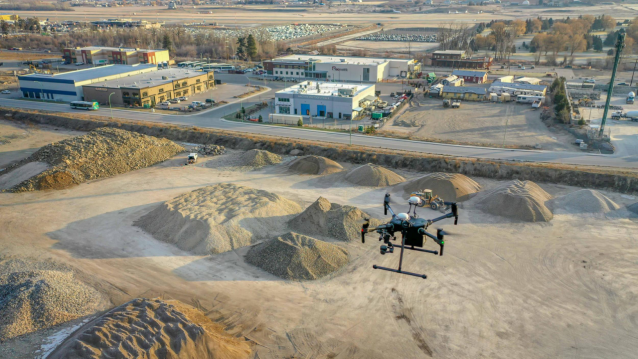
无人机搭载摄影测量设备或激光扫描设备,按照规划航线采集堆料表面数据。软件将采集到的数据处理成三维点云、数字表面模型或三维网格,再结合堆料底面、边界等参考信息,计算堆料体积。
其典型流程是:规划航线 → 现场飞行采集 → 数据处理 → 三维建模 → 体积计算 → 输出盘库报告。
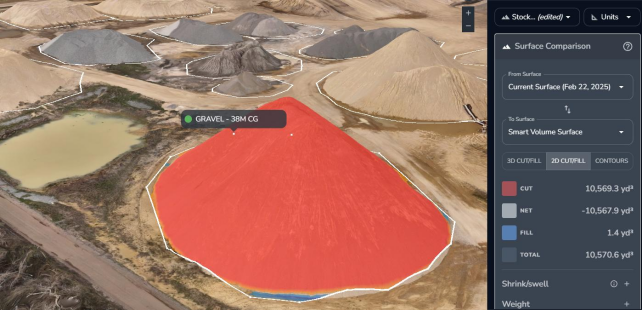
无人机方案的特点是覆盖范围大、移动灵活,适合对多个堆料区域开展周期性盘点。但测量结果会受到飞行条件、设备类型、数据采集质量和建模算法等因素影响。
2.2 固定式激光雷达体积测量原理
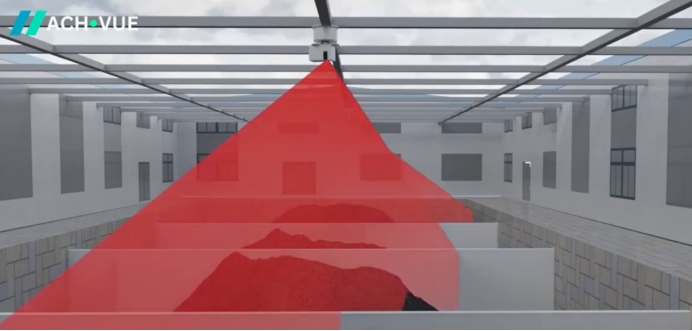
固定式激光雷达通过发射激光并接收目标反射信号,获取堆料表面的空间坐标,形成三维点云数据。设备安装在经过规划的位置后,可按照设定的时间或任务周期扫描指定区域。软件对点云进行处理,识别有效堆料区域,并根据参考底面或历史模型计算体积。
其典型流程是:现场勘测 → 设备安装与标定 → 定时或周期扫描 → 点云处理 → 体积计算 → 数据记录与报告输出。
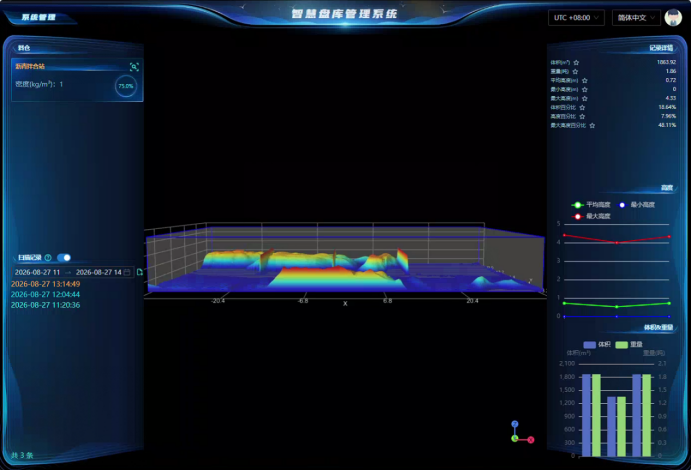
固定式系统的主要优势在于减少重复人工操作,适合对固定料场、料仓或指定堆料区域进行周期性或高频次测量。实际覆盖范围、测量盲区和更新速度,需要结合安装位置、雷达参数及现场环境确定。
三、无人机 VS 固定式激光雷达:核心差异对比
选型时,建议从实际盘库任务出发,而不是单纯比较单台设备的参数。以下为两种典型方案的定性对比,具体性能取决于设备配置、现场条件和软件能力。
| 对比维度 | 无人机扫描盘库 | 固定式激光雷达量方系统 |
| 测量精度 | 厘米级;受大风、扬尘、光照影响明显 | 厘米级;粉尘会衰减激光,无遮挡条件下精度稳定 |
| 部署施工成本 | 低,无需土建,仅需划定飞行区域 | 较高,户外需要立柱基础、供电、通信布线施工 |
| 后期运维 | 电池更换、无人机保养、定期校准;人员需持证飞手 | 定期镜头清洁、设备校准;硬件稳定,人力需求少 |
| 数据更新频率 | 按需飞手启动盘点,非实时 | 连续自动采集,分钟级实时更新体积数据 |
| 环境适应性 | 大风、暴雨、重度扬尘天气无法作业;夜间受限 | 可全天候工作;但雷达前方不能有固定遮挡,浓雾 / 极强粉尘会影响 |
| 安全风险 | 飞行存在撞杆、坠机风险;飞手需现场作业 | 设备固定安装,无需人员进入料堆区域,安全性高 |
| 适用堆料形态 | 大面积室外开阔料场、多料堆连片堆场 | 料仓、封闭料棚、分区固定料堆,点位固定的堆料 |
三个最容易影响采购决策的区别
1. 看测量频率:偶尔盘库,还是持续更新?
如果每月或每季度盘点一次,无人机的灵活性通常更有价值。如果每天需要更新库存,或者生产管理需要更高频率的体积数据,固定式系统更值得优先评估。
2. 看场地条件:大范围开放场地,还是室内固定生产区域?
开放式矿区、港口堆场往往占地大、料堆分散,无人机便于移动覆盖。固定料仓、封闭料场或生产线周边的指定区域,则更适合评估固定式方案,但必须确认扫描视线和安装条件。
3. 看长期总成本,而不是只看设备报价。
无人机需要考虑飞行人员、数据处理、设备折旧及每次盘库的人工投入。固定式系统需要考虑前期安装、施工、供电通信、后期维保及软件服务费用。
采购前,建议按预计使用年限核算设备投入、部署费用、年度运维成本和单次盘库成本。初始采购价格低,并不一定代表长期使用成本更低。
四、分路线拆解:各自优点、短板与适用场景
4.1 无人机堆料扫描
无人机堆料扫描的核心价值是移动灵活、覆盖范围广,适合周期性盘点多个区域。它不需要安装固定支架,场地布局发生变化时,也更容易调整测量路线。
| 主要优点 | 覆盖范围大: 适合矿区、港口、大型露天堆场等广阔区域。 部署灵活: 不必为每个测量区域建设固定安装点。 多区域盘点方便: 可根据生产计划安排航线,对多个料堆集中采集数据。 便于三维可视化: 可形成料堆表面模型,用于体积核算、堆形观察和库存变化分析。 |
| 主要短板 | 依赖飞行条件: 大风、降雨、低能见度等情况可能影响作业安排和数据质量。卫星信号弱也会影响无人机正常飞行。 盘库并非即时完成: 飞行结束后,通常还需要数据处理、建模和体积计算。 需要专业操作: 应考虑飞行人员培训、空域要求及现场飞行安全管理。 重复测量存在组织成本: 每次盘点都需要安排采集任务,盘点越频繁,累计投入越需要关注。 |
| 推荐场景 | ✔ 大型露天矿山、砂石骨料场和港口散货堆场。 ✔ 料堆分布范围广,多个区域之间距离较远。 ✔ 库存按周、月或季度盘点,不要求每时每刻更新。 ✔ 堆场布局经常变化,需要灵活调整测量范围。 ✔ 现场具备安全飞行条件,且能够满足当地飞行管理要求。 |
| 不适合场景 | × 室内料仓、地下矿井、封闭厂房等不具备常规飞行条件的环境。 × 经常存在强风、降雨或其他导致飞行不稳定的条件。 × 要求系统自动、高频更新库存数据,且不希望反复组织飞行作业。 × 飞行受到空域、建筑物、人员活动或其他现场管理规定限制的区域。 |
4.2 固定式激光雷达量方系统
固定式激光雷达量方系统的核心价值是将重复性的体积测量转化为可自动执行的固定测量任务。它适用于测量区域相对固定、盘点频率较高、希望将库存数据纳入日常生产管理的场景。通过合理规划雷达安装位置、扫描范围和数据处理流程,可减少重复组织人工测量的工作量。
| 主要优点 | 支持自动化测量: 可按设定周期执行扫描任务,减少每次盘库的现场组织工作。 数据更新频率高: 可根据需求配置扫描计划,适用于日常库存跟踪。 便于系统集成: 具备相应接口时,可将体积数据接入生产管理、库存管理或报表系统。 减少人员进入危险区域: 在设计合理的情况下,可降低人工攀爬料堆、进入车辆作业区域的需要。 便于追踪库存变化: 可结合历史测量结果分析料堆体积的变化趋势。 |
| 主要短板 | 固定覆盖范围有限: 大范围场地可能需要多台雷达配合,增加系统成本。 需要持续维护: 粉尘附着、窗口污染、设备偏移及通信故障都可能影响系统运行。 前期部署要求较高: 需要现场勘测、安装结构、供电通信及设备标定。 |
| 推荐场景 | ✔ 砂石料场中划分明确、位置相对固定的多个料仓。 ✔ 沥青拌合站的骨料仓、储料区等需要定期更新库存的区域。 ✔ 煤场、矿山或工业厂区中,盘库频率较高的指定堆料区域。 ✔ 人工盘点频繁影响生产,需要减少停工、人员进场或重复测量的现场。 ✔ 希望将体积数据与生产、进出料记录结合,建立长期库存管理机制的企业。 |
| 不适合场景 | × 料堆分布极其分散,且需要覆盖的范围远超单台或合理配置的多台雷达视野。 × 现场存在严重且无法有效规避的遮挡,无法获得足够的堆料表面数据。 × 设备无法获得可靠的安装位置、供电或通信条件。 × 只需要一年进行少量盘点,固定部署和长期维护投入缺乏经济合理性。 |
五、堆料盘库选型的 6 个高频踩坑点
设备参数看起来合适,不代表现场一定能用好。以下六个问题,建议在询价、技术交流和现场勘测阶段提前确认。
坑点 1:只看设备精度,忽略现场粉尘
在煤场、矿山、砂石料场和沥青拌合站,粉尘是影响三维扫描效果的重要因素之一。粉尘浓度、颗粒特性、能见度,以及设备采用的测量方式,都可能影响数据采集质量。即使设备标称精度很高,也不代表在高粉尘工况下仍能达到同样的测量效果。
选型建议:确认设备是否适用于实际粉尘浓度、温度、湿度及振动环境。对高粉尘现场,重点评估实测点云完整性、有效测量距离和异常数据处理能力。
坑点 2:大风环境下盲目选择无人机
无人机的作业效率与天气条件密切相关。大风可能影响飞行稳定性和数据采集质量,极端天气还可能导致航测任务无法执行。如果企业要求在固定时间内完成盘库,或生产管理需要稳定的数据更新频率,就不能只看无人机一次飞行能够覆盖多大面积。
选型建议: 统计现场可飞行时段、年度天气限制及实际盘库频率。对于天气窗口不稳定、数据更新要求高的场景,可同步评估固定式激光雷达方案。
坑点 3:固定式雷达的视野被忽略
固定式激光雷达依赖安装位置与目标表面之间的有效扫描视线。例如,雷达安装在料仓一侧,可能无法完整获取料堆背面或仓体角落的数据。装载机、输送机、支撑结构等也可能遮挡视线。料堆越高、仓体越复杂,越需要提前验证覆盖范围。
选型建议:对所有待测区域进行现场勘测。绘制雷达安装位置与扫描范围示意图。确认料堆最高点、边角、底部及其他容易遗漏的区域能否有效扫描。如果需要多台雷达协同,明确各设备的覆盖分工和数据融合方式。不要只根据单台设备的最大测量距离,直接推算整个料场的覆盖能力。
坑点 4:只比较硬件参数,忽视体积计算算法
激光雷达采集的是空间点云,点云本身并不等于最终库存体积。从原始数据到体积结果,还涉及有效点云筛选、料堆边界识别、参考底面建立、异常点处理和体积积分计算等步骤。即使使用相同的雷达,不同的软件处理方式和现场参数设置,也可能得到不同的体积结果。真正值得比较的是整套系统的最终量方效果,而不仅是雷达的单项参数。
选型建议: 采购时除了询问设备测量精度,还应确认料堆边界如何确定,多个相邻料堆如何区分。装载机、卡车和人员等动态目标如何处理。是否支持历史数据对比、异常结果复核和报告导出。是否能够使用已知体积或经过核验的现场数据进行测试验证。
坑点 5:忽视防爆资质与现场安全要求
矿山、煤场及部分工业料仓可能涉及可燃粉尘、爆炸性气体或其他特殊危险环境。需要注意,IP67、IP68 等防护等级不等于防爆认证。设备能够防尘、防水,并不意味着可以直接用于具有爆炸危险的区域。涉及矿井井下等特殊场景时,应优先确认设备是否具备相应的矿用准入资质,不能仅凭普通工业设备的防护参数作出判断。
选型建议:先确认现场危险区域划分及适用的设备准入要求。核查设备是否具有现场要求的有效防爆认证或安全资质。核实传感器、电源、控制箱及相关附件是否满足对应安装区域的要求。无人机方案同样需要遵守现场飞行、人员作业和危险区域管理规定。
坑点 6:只关注采购价,忽视后期维保成本
不同技术路线的成本构成不同。无人机需要考虑电池更换、设备维修、操作人员、飞行任务组织及数据处理费用。固定式系统则需要考虑设备清洁、支架检查、供电通信维护及现场故障处理。如果这些费用在采购阶段没有明确,后续可能增加预算,也可能影响设备的实际使用率。
选型建议: 让供应商分别列出硬件、部署施工、软件授权、年度维护、易损件更换和现场服务费用,并明确质保范围、响应时间及收费方式。
六、结语
如果你正在为矿山、煤场、砂石料场、沥青拌合站或港口散货堆场选择体积测量系统,欢迎联系杉维技术团队获取现场勘测与方案评估。 提供料场布局、堆料类型、盘库频率和现场环境等基本信息,就可以进一步分析适合的测量路线、设备布点和成本构成。